AUV/ROV-simulaatioharjoitukset: 6 harjoitusskenaariota ennen varsinaista merikoetta
News Details
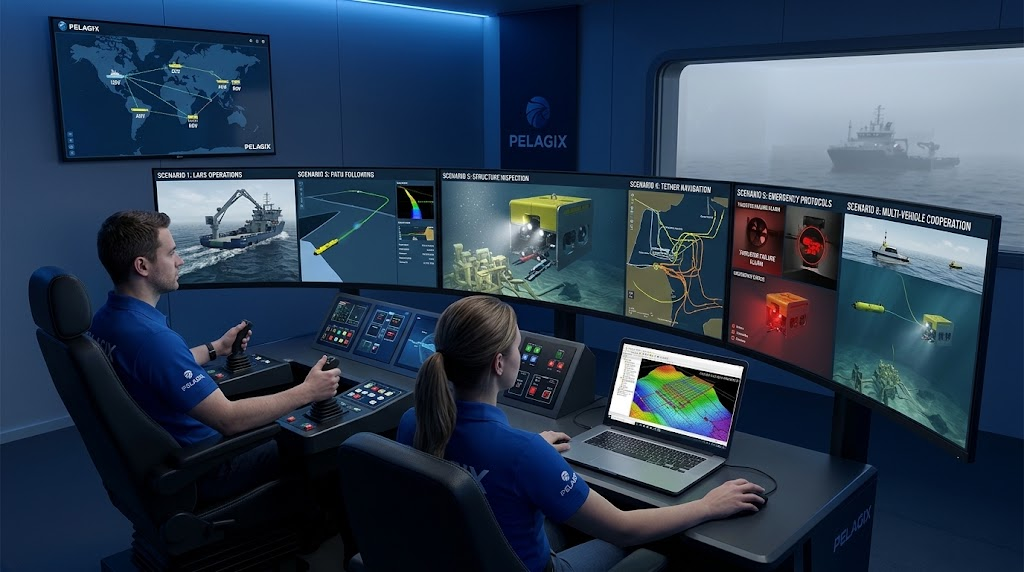
Vesirobottien käyttöönotto avovesissä liittyy suuriin toiminnallisiin riskeihin ja merkittäviin taloudellisiin kustannuksiin. Merellä sijaitsevien alusten tilausmaksut ovat jyrkkiä, ja ankarat meriympäristöt voivat helposti vahingoittaa kalliita laitteita. Näiden haasteiden vuoksi testausmenettelyt ja lentäjä valmistelu on suoritettava kauan ennen julkaisupäivää. Edistyneiden virtuaaliympäristöjen hyödyntäminen antaa suunnitteluryhmille ja lentäjien virtaviivaistaa menettelyjään turvallisuudessa.
Ennen kalliiden laitteiden lähettämistä veteen, operaattorit luottavat voimakkaasti virtuaalisiin testityökaluihin. Moderni ROV-simulaattorikoulutus Ohjelma antaa joukkueille mahdollisuuden harjoitella monimutkaisia liikkeitä ja käsitellä odottamattomia hätätilanteita ilman riskiä. Lisäksi hyödyntämällä korkean tarkkuuden vedenalainen robottisimulaatio Alustat auttavat insinöörejä arvioimaan ajoneuvofysiikkaa ja anturin vastetta ankarissa merenalaisissa olosuhteissa. Tässä oppaassa käydään läpi kuusi välttämätöntä koulutusskenaariota, jotka jokaisen merenalaisen ryhmän tulisi käyttää ennen todellisten merikokeiden suorittamista.
Skenaario 1: Käynnistys- ja elvytysjärjestelmän (LARS) toiminnot
Vesikoneen käynnistäminen tukialukselta on usein yksi vaarallisimmista vaiheista missä tahansa tehtävässä. Karkea aallot, raskas alusten heilahtelu ja vahvat pinnan virtaukset voivat saada ajoneuvon swingin odottamattomasti aluksen runkoon.
Ajamalla integroitua USV AUV ROV -simulaattori, ohjaajat voivat harjoitella käynnistys- ja elvytysmenetelmiä raskaassa meren tilassa. Ohjelmisto mallinnus aaltoliike, vinssin dynamiikka ja kireys reaaliajassa. Tämän avulla miehistön jäsenet voivat hallita tarkka ajoitus, kaapelin hallinta ja telakan lukitus ennen kuin työskentelevät liikkuvalla aluksella.
Skenaario 2: autonominen polun seuraaminen ja esteen välttäminen
Navigointi vedenalaisten rakenteiden lähellä vaatii äärimmäistä tarkkuutta. Ennen a autonominen vedenalainen ajoneuvo (AUV) Matkustaa putkistojen tai takkien lähellä, sen navigointilogiikkaa on testattava perusteellisesti.
Operaattorit käyttävät AUV -operaatiosuunnitteluohjelmisto Piirtää hakuruudukot, piirtää reittipisteet ja asettaa syvyysrajat. Simulaation aikana insinöörit testaavat, kuinka ajoneuvo reagoi, kun akustiset anturit havaitsevat odottamattomia esteitä, kuten kaatuneet roskat tai kalastusverkot. Pelagix tarjoaa kestäviä merenalaisia ratkaisuja, jotka on suunniteltu korkean tarkkuuden navigointiin, mikä mahdollistaa suunnitteluohjelmiston ja autonomisten ajoneuvolaitteiston välisen sujuvan integraation.
Skenaario 3: monimutkainen merenalaisen rakenteen tarkastus
Tarkastelemalla syvänmeren rakenteita, kuten offshore -tuuliturbiinien perusta tai merenalaisia puita, vaatii lentäjien ylläpitämään tasaiset asennot ahtaissa tiloissa. Yksi väärä liike voi häiritä antureiden syötteitä tai aiheuttaa törmäyksen.
Realistisen kautta AUV ROV -simulaatioharjoitukset, lentäjät voivat harjoitella heilumista lähellä monimutkaista vedenalaista geometriaa. Simulaatio toistaa potkurin vasteen, veden vedon ja optiset kamerasyötteet. Lentäjät oppivat navigoimaan käyttämällä kaikua ja kameranäkymiä, varmistaen, että he voivat kaapata puhtaat tarkastustiedot todellisten offshore -ajojen aikana.
Skenaario 4: tether -hallinta ja virtauslinjan navigointi
Tethered -merenalaisille roboteille kaapelin hallinta on jatkuva haaste. Pitkät napaantumat voivat tarttua vedenalaisten rakenteiden suhteen, tai voimakkaat virtaukset voivat aiheuttaa raskaan vedon, joka vetää ajoneuvon kurssilta.
Käyttämällä ROV-simulaattorikoulutus Järjestelmä auttaa lentäjiä hallitsemaan talteenottohallintaa vaihtelevissa virtauksissa. Simulaattorissa operaattorit harjoittelevat lentämistä vedenalaisien monijulkisrakenteiden ympärillä takertumatta napaantumaan. He oppivat seuraamaan talteenoton kireyttä, hallitsemaan pyyhkäisynopeuksia ja säätämään potkurinlähtöä ajoneuvon vakiona.
Skenaario 5: Hätäprotokollat ja järjestelmävika
Syvänmeren osalta odottamattomat järjestelmäviat tapahtuvat lopulta. Potkurit voivat juuttua, viestintälinkit voivat pudota ja anturit voivat epäonnistua. Kuinka lentäjä tai autonominen algoritmi reagoi ensimmäisten sekuntien aikana määrää, palauttaako ajoneuvo turvallisesti.
Suorittamalla vedenalainen robottisimulaatio Vikojen ruiskutuksella antaa joukkueille mahdollisuuden harjoitella hätäporoja. Ohjaajat voivat käynnistää etäisyyspotkureita, vuoto -hälytyksiä tai virtahäviöitä. Lentäjät harjoittelevat vaihtamista manuaaliseen ohittamiseen, upottamalla painolastia tai laukaisevat automaattisen kotiintilan. Pelagix Suunnittelee merenalaisia laitteita, joissa on mielessä turvallisuus ja redundanssi, varmistamalla, että ajoneuvot voivat toipua turvallisesti, kun odottamattomia tapahtumia tapahtuu.
Skenaario 6: monen ajoneuvon yhteistyötoiminnot
Nykyaikaiset meritehtävät luottavat yhä useampaan robottialustaan, jotka toimivat yhdessä. Esimerkiksi miehittämätön pinta-alus (USV) voi toimia viestintäasemana pinnalla, kun AUV kerää akustisia tietoja ja ROV suorittaa kohdennetun työn alla.
Käyttämällä useita agentteja USV AUV ROV -simulaattori, operaattorit voivat testata viestintälinkkejä ja yhteistyön työnkulkuja pinta- ja merenalaisten järjestelmien välillä. Ryhmä harjoittelee ajoneuvojen sijainnin seuraamista akustisten modeemien kautta, siirtämällä tehtäväsuunnitelmia sukelta keskellä ja koordinoimalla jaettuja tehtäviä. Tämä varmistaa sujuvan joukkuehengen kaikkien pinta- ja merenalaisten yksiköiden aikana live -kokeiden aikana.
Johtopäätös
Perusteellisten virtuaalitestien suorittaminen on tehokkain tapa suojata merenalaiset laitteet, kouluttaa lentäjiä ja taata hankkeen menestys. Polun testauksesta AUV -operaatiosuunnitteluohjelmisto Suurten panosten suorittamiseen AUV ROV -simulaatioharjoitukset, virtuaalinen valmistelu eliminoi kalliit virheet ennen veteen viemistä. Aika investointi täydellisiin simulaation työnkulkuihin rakentaa turvallisemman, nopeamman ja paljon tehokkaamman merenalaisen operaation.


