Intervention-luokan AUV vs työluokan ROV: Milloin hybridiautonomia on järkevää?
News Details
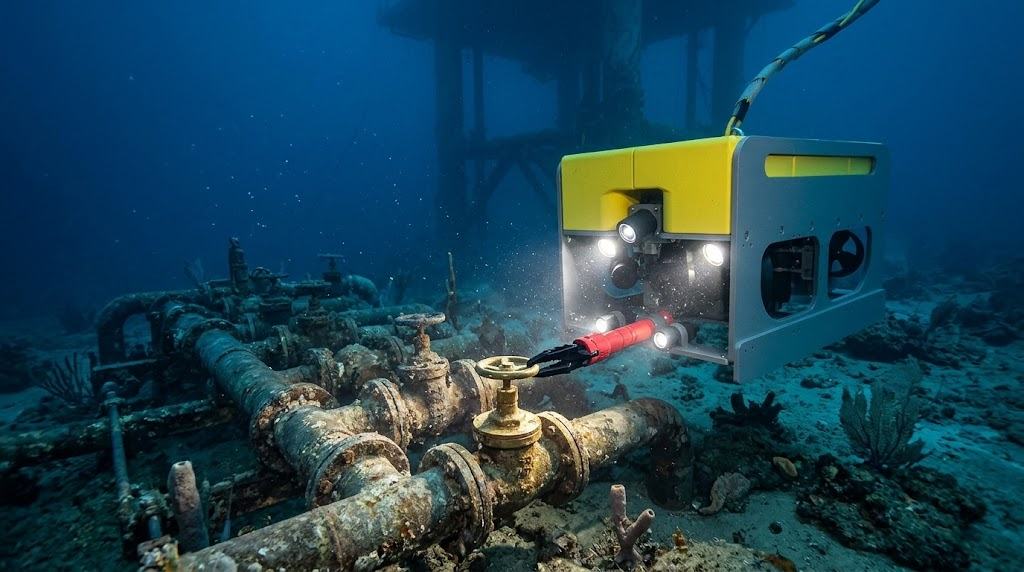
Meren syvyyksien tutkiminen vaatii kehittyneitä ja luotettavia laitteita. Vuosien ajan yritykset luottivat voimakkaasti tavallisiin sukellusajoneuvoihin suorittaessaan monimutkaisia tehtäviä. Nykyään keskustelu intervention class AUV:n ja perinteisen järjestelmän välillä kasvaa nopeasti. Jokaisella tekniikalla on ainutlaatuiset vahvuudet syvänmeren suunnitteluun.
Alan ammattilaiset kysyvät usein, milloin käytetään köysiinkytkettyjä koneita versus autonomisia järjestelmiä. Kun ymmärretään, kuinka underwater manipulaattori AUV verrataan tavallisiin työkaluihin, käyttäjät voivat valita oikean kokoonpanon projekteihinsa. Tässä artikkelissa tarkastelemme molempia teknologioita ja syytä, miksi hybridi-autonomia muuttaa nykyaikaista vedenalaista työtä.
Ymmärretään työluokanROV:t ja niiden rajoitukset
Perinteinen työluokan kone on edelleen luotettava valinta offshore-toimintoihin. Se pysyy yhteydessä pinta-alukseen paksun napanöyden avulla. Tämä kiinnitys tuottaa jatkuvan tehon ja suoran viestintäyhteyden. Tämän suoran yhteyden ansiosta käyttäjät voivat ohjata ajoneuvoa suurella tarkkuudella.
Kuitenkin köyteen kytketyn järjestelmän käyttäminen tuo mukanaan merkittäviä haasteita. Pinta-alusten vuokraaminen päivittäin on kallista. Lisäksi voimakkaat merivirrat voivat vastustaa pitkää kaapelia, mikä vaikeuttaa navigointia syvissä vesissä. Vaikka nämä järjestelmät ovat erinomaisia raskaissa tehtävissä, niiden toimintasäde on aina fyysisen kiinnitysvaljaiden rajoittama.
Intervention-Classin nousuAUV:t
Ratkaistakseen kiinteisiin järjestelmiin liittyvät rajoitukset insinöörit kehittivät autonomisia ratkaisuja. intervention AUV toimii ilman fyysistä napanöyden kaapelia. Se liikkuu vapaasti vedessä, käyttäen voimaa akkujen varaan ja edistyneen ohjelmiston opastamana.
Koska sillä ei ole kiinnitysvaijeria, tämä autonominen kone voi kulkea paljon nopeammin ja kattaa suurempia etäisyyksiä. Se ei tarvitse suurta tuki-alusta leijumaan suoraan yläpuolelle jokaista pientä tehtävää varten. Pelagix suunnittelee huipputeknisiä vedenalaisia ratkaisuja, jotka laajentavat autonomian rajoja, mahdollistaen tehokkaan pitkän kantaman sukellusnavigoinnin ja tiedonkeruun.
Miksi hybridi-AUV ROV -järjestelmät ovat järkeviä?
Sekä autonomisilla että kiinteillä teknologioilla on selkeät hyvät ja huonot puolensa. Siksi insinöörit loivat älykkään ratkaisun, joka yhdistää molempien maailmojen parhaat puolet: hybrid AUV ROV.
hybrid AUV ROV voi liikkua vapaasti kuin autonominen ajoneuvo päästäkseen kaukaisiin merenalaisiin kenttiin. Kun se saapuu työmaalle, se voi telakoitua tai vaihtaa tilaa suorittaakseen tarkkoja toimintoja. Tämä joustavuus vähentää suurten pinta-alusten tarvetta ja laskee projektien kokonaiskustannuksia.
Vedenalaisen IMR:n ja monimutkaisten interventioiden tehostaminen
Huolto- ja korjaustehtävät vaativat edistynyttä fyysistä vuorovaikutusta vedenalaisten infrastruktuurien kanssa. Moderni subsea IMR -robotti hoitaa tarkastuksen, ylläpidon ja korjauksen tehokkaasti vaarantamatta ihmishengen turvallisuutta.
Kun varustetaan robottikäsivarret, underwater manipulaattori AUV voi kääntää venttiilejä, puhdistaa rakenteita ja korjata pienet putkistojen viat. Pelagix kehittää kestäviä vedenalaisia järjestelmiä, jotka tarjoavat korkean kuormankantokyvyn ja vakauden, joita näissä vaativissa tehtävissä tarvitaan. Yhdistämällä autonomian ja fyysisen interventiotoiminnan yritykset voivat suorittaa syvänmeren projekteja nopeammin ja turvallisemmin kuin koskaan ennen.
Päätelmä
Oikean vedenalaisen teknologian valinta riippuu projektisi tavoitteista. Vaikka perinteiset järjestelmät ovat edelleen hyödyllisiä paikallista raskasta työtä varten, intervention class AUV tarjoaa vertaansa vailla olevan vapauden ja kantaman. Loppujen lopuksi, hyväksymällä hybrid AUV ROV tai erikoistuneen subsea IMR -robotin, yritykset voivat säästää rahaa ja parantaa tehokkuutta. Kun meritekniikka kehittyy jatkuvasti, älykäs automaatio muokkaa kaikkien vedenalaisten operaatioiden tulevaisuutta.


